Mundo × Atlas:全部已跑结果
这一页列出这次对比中已经生成的全部结果,用于检查:每个场景的所有种子,用 Pi3X 自己估计相机和深度的版本,没有放上主页面的场景,以及动态 case 的旧版本。这里没有新跑推理。主页面在 mundo-atlas-compare.pages.dev。
- 几何来源:「请求几何」是 Atlas 请求里自带的每张照片的相机和深度,直接作为重建的几何输入(跳过 Pi3X);「Pi3X 自己估计」只用照片,相机和深度都由我们自己估计,Atlas 的相机只用来把输出轨迹对齐到我们的坐标系;take-7 的「请求几何 + 手动地面」另外手动指定了地面和上方向。
- 采样:默认 seed 42、32 步;其余为 50 步的换种子重跑。★ 是主页面使用的那一次(按 LPIPS 最低选出)。
- 指标:把输入照片按请求自带的深度投影到每个输出相机,作为参考(每节第二个视频),只在有投影的像素上计算 PSNR(越高越好)和 LPIPS(越低越好)。这个参照用的就是 Atlas 拿到的深度,偏向和这份深度一致的几何。
- 操作:同一节里的视频同步播放,下方进度条可拖动;点击视频可放大或缩小;「生成 / Proxy」切换到该几何来源的 proxy 渲染;鼠标悬停在输入照片上可看大图。
take-3 · 开放办公 主页面
- Atlas:PSNR 15.15,LPIPS 0.572(60 帧)
- 请求几何:4 次,PSNR 13.81–14.07(中位 14.03),LPIPS 0.595–0.606(中位 0.598)
- 请求几何(换 context 顺序):1 次,PSNR 14.06,LPIPS 0.597
- Pi3X 自己估计:1 次,PSNR 11.98,LPIPS 0.667
输入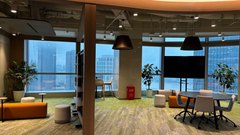
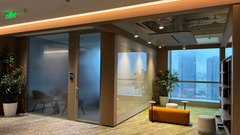
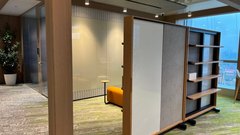
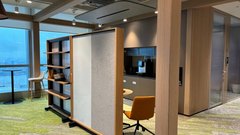
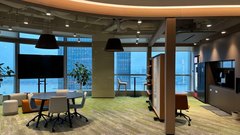
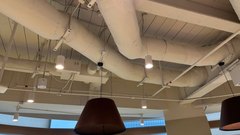
Atlas
PSNR 15.15 · LPIPS 0.572
参考:输入照片按请求深度投影
指标的参照;黑色为没有投影到的像素
★ 请求几何
seed 42 · 32 步 PSNR 14.07 · LPIPS 0.595
请求几何
seed 42 · 50 步 PSNR 14.02 · LPIPS 0.598
请求几何
seed 43 · 50 步 PSNR 13.81 · LPIPS 0.606
请求几何
seed 44 · 50 步 PSNR 14.04 · LPIPS 0.598
请求几何
seed 42 · 50 步 PSNR 14.06 · LPIPS 0.597
换了 context 照片的选取顺序
Pi3X 自己估计
seed 42 · 32 步 PSNR 11.98 · LPIPS 0.667
take-7 · 快递柜 主页面
- Atlas:PSNR 14.17,LPIPS 0.614(48 帧)
- 请求几何(地面拟合错误):1 次,PSNR 10.97,LPIPS 0.791
- 请求几何 + 手动地面:3 次,PSNR 12.69–13.68(中位 12.70),LPIPS 0.678–0.692(中位 0.685)
输入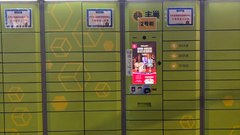
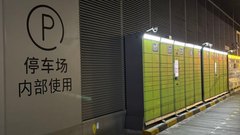
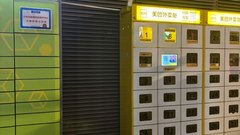
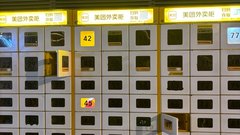
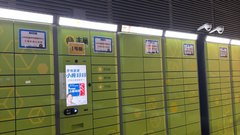
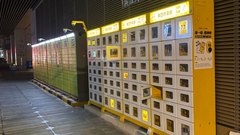
Atlas
PSNR 14.17 · LPIPS 0.614
参考:输入照片按请求深度投影
指标的参照;黑色为没有投影到的像素
请求几何
seed 42 · 32 步 PSNR 10.97 · LPIPS 0.791
自动拟合的地面偏了 7°,地面被放在约 1.6 m 高处(之后改为手动指定地面,即 r0s)
请求几何 + 手动地面
seed 42 · 32 步 PSNR 12.69 · LPIPS 0.685
★ 请求几何 + 手动地面
seed 43 · 50 步 PSNR 13.68 · LPIPS 0.678
请求几何 + 手动地面
seed 44 · 50 步 PSNR 12.70 · LPIPS 0.692
take-4 · 走廊 主页面
- Atlas:PSNR 18.39,LPIPS 0.719(96 帧)
- 请求几何:3 次,PSNR 15.66–16.50(中位 15.79),LPIPS 0.755–0.779(中位 0.776)
- Pi3X 自己估计:1 次,PSNR 13.38,LPIPS 0.854
输入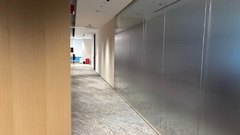
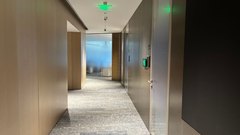
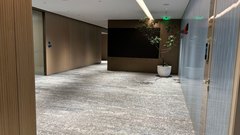
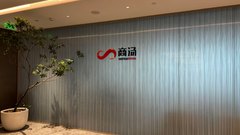
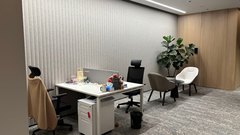
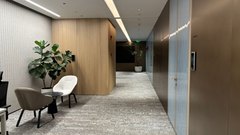
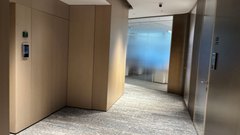
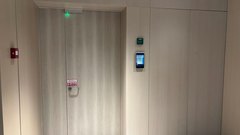
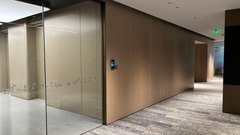
Atlas
PSNR 18.39 · LPIPS 0.719
参考:输入照片按请求深度投影
指标的参照;黑色为没有投影到的像素
请求几何
seed 42 · 32 步 PSNR 15.79 · LPIPS 0.776
请求几何
seed 42 · 50 步 PSNR 15.66 · LPIPS 0.779
★ 请求几何
seed 43 · 50 步 PSNR 16.50 · LPIPS 0.755
Pi3X 自己估计
seed 42 · 32 步 PSNR 13.38 · LPIPS 0.854
take-2 · 仓储角 主页面
- Atlas:PSNR 15.95,LPIPS 0.565(60 帧)
- 请求几何:4 次,PSNR 12.43–13.52(中位 13.24),LPIPS 0.647–0.689(中位 0.656)
- Pi3X 自己估计:1 次,PSNR 12.75,LPIPS 0.658
输入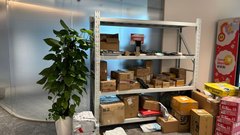
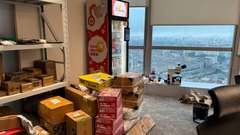
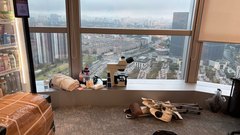
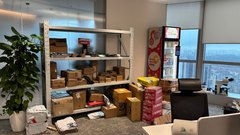
Atlas
PSNR 15.95 · LPIPS 0.565
参考:输入照片按请求深度投影
指标的参照;黑色为没有投影到的像素
请求几何
seed 42 · 32 步 PSNR 13.26 · LPIPS 0.655
请求几何
seed 42 · 50 步 PSNR 13.22 · LPIPS 0.656
请求几何
seed 43 · 50 步 PSNR 12.43 · LPIPS 0.689
★ 请求几何
seed 44 · 50 步 PSNR 13.52 · LPIPS 0.647
Pi3X 自己估计
seed 42 · 32 步 PSNR 12.75 · LPIPS 0.658
take-1 · 展厅 主页面
- Atlas:PSNR 13.26,LPIPS 0.623(12 帧)
- 请求几何:3 次,PSNR 10.98–11.13(中位 11.03),LPIPS 0.720–0.739(中位 0.728)
- Pi3X 自己估计:3 次,PSNR 11.42–11.52(中位 11.52),LPIPS 0.714–0.723(中位 0.721)
输入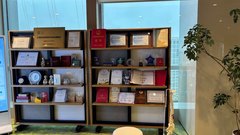
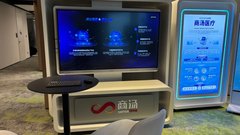
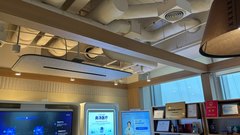
Atlas
PSNR 13.26 · LPIPS 0.623
参考:输入照片按请求深度投影
指标的参照;黑色为没有投影到的像素
请求几何
seed 42 · 32 步 PSNR 10.98 · LPIPS 0.728
请求几何
seed 43 · 50 步 PSNR 11.13 · LPIPS 0.720
请求几何
seed 44 · 50 步 PSNR 11.03 · LPIPS 0.739
★ Pi3X 自己估计
seed 42 · 32 步 PSNR 11.52 · LPIPS 0.714
Pi3X 自己估计
seed 43 · 50 步 PSNR 11.42 · LPIPS 0.723
Pi3X 自己估计
seed 44 · 50 步 PSNR 11.52 · LPIPS 0.721
take-5 · 会议区 未上主页面
前半段比 Atlas 更贴合照片;后半段转进输入里没拍到的走廊,画面变糊。
- Atlas:PSNR 13.00,LPIPS 0.825(53 帧)
- 请求几何:1 次,PSNR 12.44,LPIPS 0.827
- Pi3X 自己估计:1 次,PSNR 12.55,LPIPS 0.853
输入
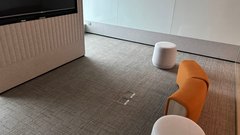
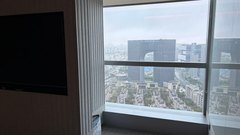
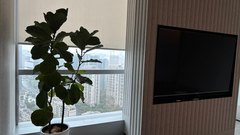
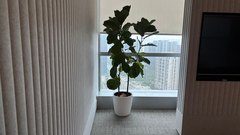
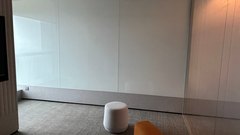
Atlas
PSNR 13.00 · LPIPS 0.825
参考:输入照片按请求深度投影
指标的参照;黑色为没有投影到的像素
请求几何
seed 42 · 32 步 PSNR 12.44 · LPIPS 0.827
Pi3X 自己估计
seed 42 · 32 步 PSNR 12.55 · LPIPS 0.853
take-10 · 城市广场 未上主页面
输入都在步行天桥上拍,Atlas 补出了下沉广场和车流;我们的 proxy 只有天桥高度的地面,航拍视角对不上。
- Atlas:PSNR 12.52,LPIPS 0.758(120 帧)
- 请求几何:1 次,PSNR 10.39,LPIPS 0.884
- Pi3X 自己估计:1 次,PSNR 9.84,LPIPS 0.890
输入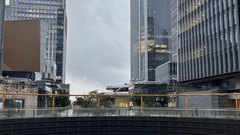
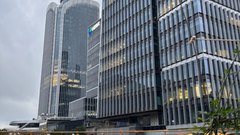
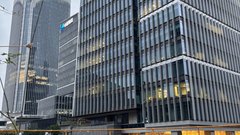
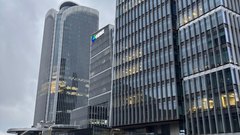
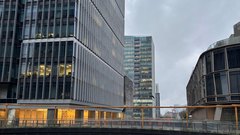
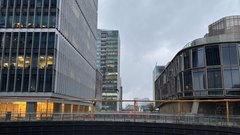
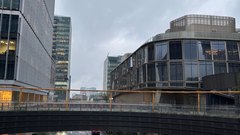
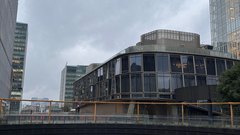
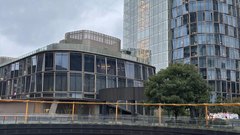
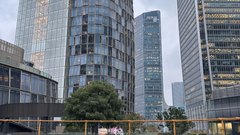
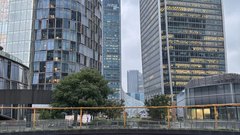
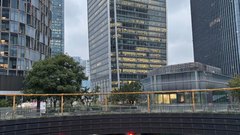
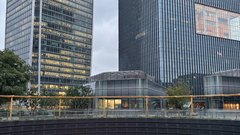
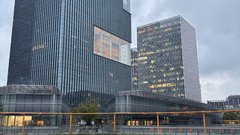
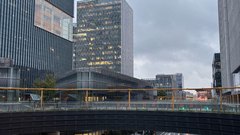
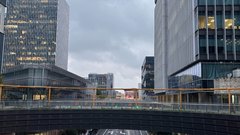
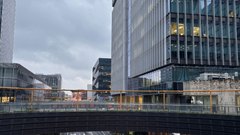
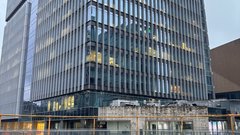
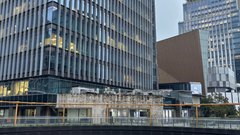
Atlas
PSNR 12.52 · LPIPS 0.758
参考:输入照片按请求深度投影
指标的参照;黑色为没有投影到的像素
请求几何
seed 42 · 32 步 PSNR 10.39 · LPIPS 0.884
Pi3X 自己估计
seed 42 · 32 步 PSNR 9.84 · LPIPS 0.890
动态 case
每个动态 case 都只采样了一次(seed 42 · 32 步),都基于「请求几何」的重建;快递柜先把请求的相机和深度转成重力对齐坐标,再手工搭 proxy。G1 走路和 G1 拉椅子的 seed 7 备选只准备了条件、没有采样,机器狗跟拍的 v1 也在采样前被 v2 取代,所以都不在这里。
G1 穿过办公室 · 跟拍
seed 42 · 32 步 · 主页面
G1 穿过办公室 · 头部相机
seed 42 · 32 步 · 主页面
机器狗走过走廊 · 跟拍
seed 42 · 32 步 · 主页面
机器狗走过走廊 · 低机位前视
seed 42 · 32 步 · 主页面
G1 把转椅拉出来
seed 42 · 32 步 · 主页面
快递柜门逐扇打开 · r2
seed 42 · 32 步 · 主页面
快递柜门逐扇打开 · r1(旧版)
seed 42 · 32 步 · 未上主页面
门的时间和位置都对,但屏幕柜处从开头起多出一扇亮绿色的门,持续到约第 180 帧(proxy 里屏幕面板建低了 0.3 m 且偏大)。r2 修正了这块 proxy。
货架上的纸箱滑落
seed 42 · 32 步 · 主页面
转椅被推开滚走
seed 42 · 32 步 · 主页面